扫地机器人电池与座充连接器。从整机架构开始选。
针对 14.4V / 16.8V 4S 锂电池组与自动集尘充电底座。主电源放电与多路 BMS 信号优先选用 11PIN 大电流混合公母座(大针 25A 额定 / 30A 瞬时);紧凑电池包选用 2.5mm 刀片公母对插;回充底座电极核对侧向/顶向导向公差与镀金耐磨寿命。
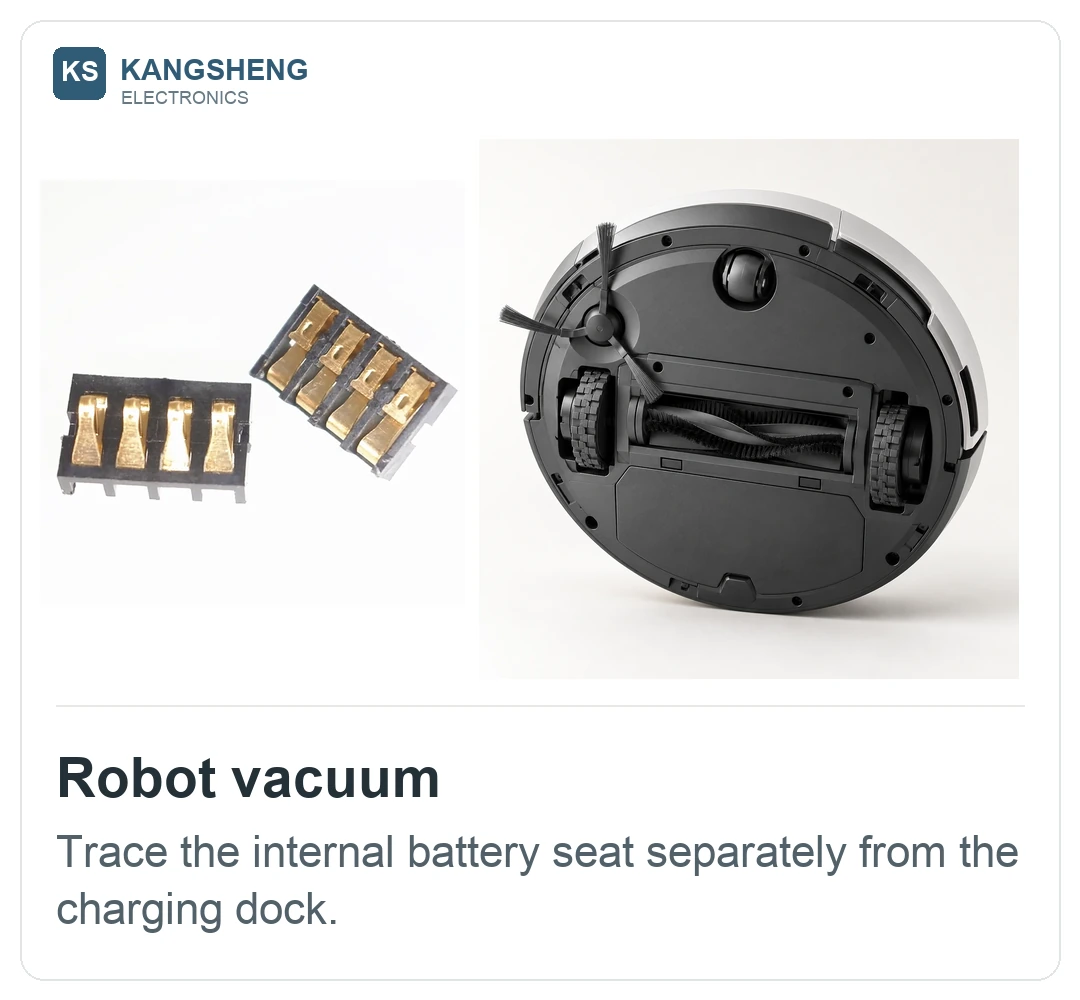
两大系统架构:机内电池组 vs 外部回充座
扫地机器人整机包含两套截然不同的电连接系统:一是机身内部动力电池组与主控板的连接;二是机身底盘与地面回充基站的浮动对接。切忌将两种场景混为一谈。
- 01
区分密闭机内与开放基站两大场景
机内电池组处于相对封闭的塑胶腔体内,主要挑战是电机启停造成的振动与强吸力档位下的发热温升;外部回充底座则是开放式盲插机构,必须留足毫米级对准公差与防尘防氧化设计。
- 02
机内电池:大电流与多路 BMS 信号集成
扫地机 4S 锂电在强吸力或卡死脱困时瞬态电流迅速飙升至 10A–15A,同时需 NTC 测温和 SMBus 数据通信。KS-HC-11M/F 实现了 4 个主电流针与 7 个信号针的集成,是目前主流扫地机代工厂的标准选择。
- 03
外部底座:盲插浮动公差与防打火
扫地机由红外或激光引导落座,横向位移通常有 ±2mm–±5mm 的误差,且电极常年暴露在空气中。回充电极必须具备导向斜面、≥1.0N 正压力以刺破氧化膜,并采用 3u"–5u" 硬金镀层杜绝打火发黑。
两大核心连接部位与实物拆解对照
直观对照扫地机器人关键部位的真实连接器形态。全部部件均为康生自有模具开模量产,支持按整机堆叠高度微调。
4S 动力锂电池包接口
主板与电池包的大电流及多信号连接
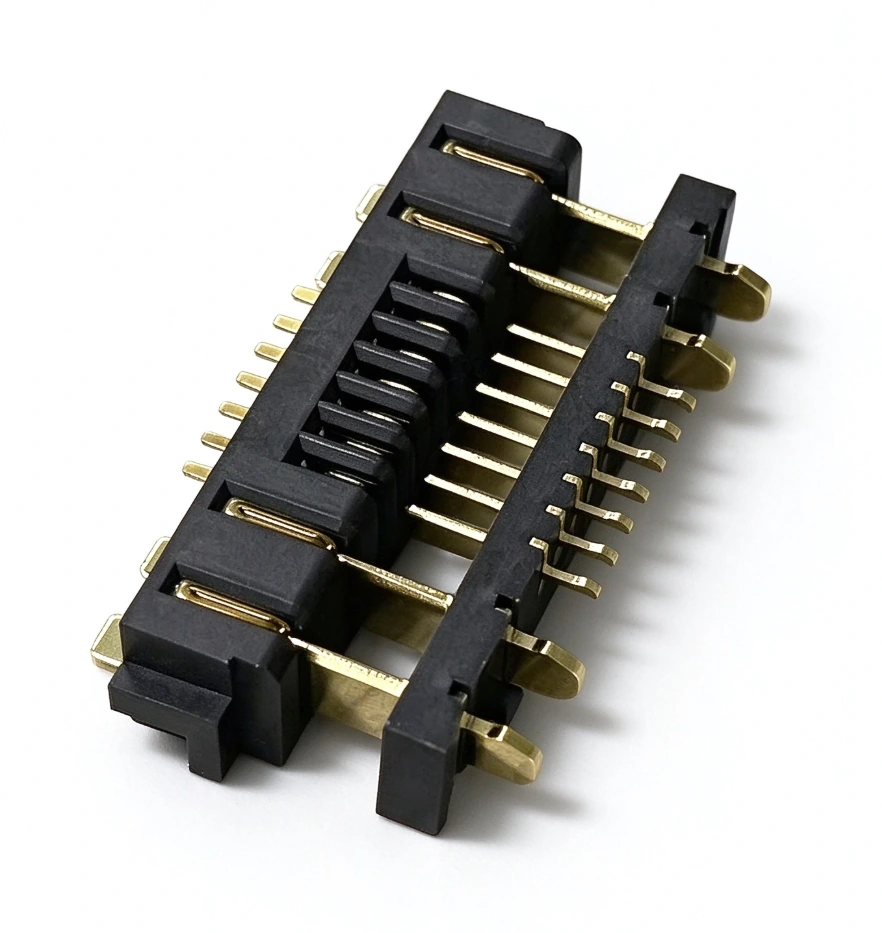
扫地机普遍采用4串锂电池(标称14.4V,满电16.8V)。强吸力模式与爬坡脱困时瞬间电流骤增至10A以上,且需NTC测温和BMS电量计数据通信。11PIN公母座将主回路(25A额定)与7路弱电信号集中在一只连接器内,节省机内寸土寸金的空间。
自动回充底座接触电极
反复自动落座的抗摩擦与防打火触点
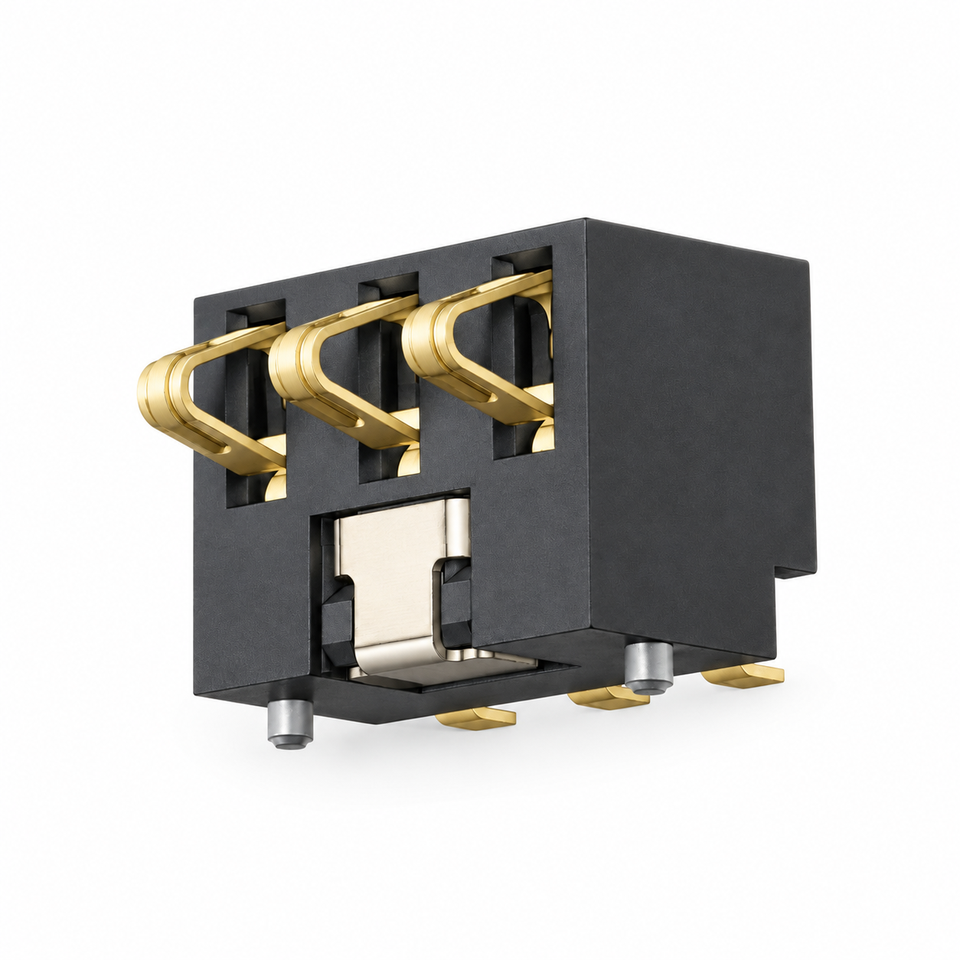
扫地机回充落座靠滚轮推动,存在毫米级入座偏差和倾角。充电电极长期处于地面多尘多毛发环境,必须具备足够的正压力(≥1.0N)以刮除微观灰尘膜,并采用3u"-5u"耐磨厚金镀层,杜绝充电瞬间打火导致触点发黑氧化。
扫地机核心连接器原图对照表
下表列出扫地机器人机内电池与座充接触面的 5 组核心型号。数据均直接摘自图纸标准品额定值,附 2D PDF 与 3D 模型下载。
| 应用场景 | 型号与形式 | 图纸额定与安装要点 | 原厂资料 |
|---|---|---|---|
| 机内主电池接口:4大电流针 + 7信号针 | KS-HC-11M / KS-HC-11F11针混合排布 · 2.0 / 5.0 mm复合间距 · 38.7 × 7.67 mm | 大针额定25 A,瞬时30 A;PA9T耐热两侧大针走主供电与快充,中间7针走NTC与SMBus;支持180°/90°安装。 | KS-HC-11M / KS-HC-11F PDF ↗KS-HC-11M / KS-HC-11F CAD / 3D ↗ |
| 紧凑型电池包插片母座:90°直插方柱 | KS-BL-352 · 4P4位 · 2.50 mm间距 · 90°卧式插接 | 7 A持续,瞬时10 A配合立式或卧式公插片;耐压500V,适合4S锂电14.4V/16.8V回路。 | KS-BL-352 · 4P PDF ↗ |
| 板端立贴公座:SMT焊脚带定位柱 | KS-2.5-M-VSMTPOST4位 · 2.50 mm间距 · 刀片厚0.60 mm | 5 A / 30 V ACSMT定位柱抗剪切;核对与母座插合深度及PCB安装边界。 | KS-2.5-M-VSMTPOST PDF ↗ |
| 侧向落座或侧充触点:抗侧向剪切 | KS-BC-75-3PD5403针 · 2.50 mm间距 · 壳高5.4 mm | 2.0 A / 12 V(信号/辅助回路)名义压缩量1.35 mm(自由1.85 − 工作0.50);适合回充定位导向触点。 | KS-BC-75-3PD540 PDF ↗KS-BC-75-3PD540 CAD / 3D ↗ |
| 顶压压合触点:超薄3.0 mm壳体 | KS-BC-82-4PD3004针 · 2.50 mm间距 · 壳高3.00 mm | 2.0 A / 12 V自由伸出1.75 ± 0.2 mm;配合整机装配面,用装配图设定工作位置。 | KS-BC-82-4PD300 PDF ↗KS-BC-82-4PD300 CAD / 3D ↗ |
选型核对刀片厚度、插合有效深度、大电流温升(ΔT < 30K)及塑胶耐温等级(PA9T/LCP)。
电气负荷:连续放电 vs 瞬时快充
动力电池放电与基站快充充电是两套完全不同的温升控制模型。选型时务必将常态电流、瞬时峰值与接触电阻分开校核。
4S 动力锂电池放电负荷 (Discharge Duty)
4S 锂电池放电:清扫电机与驱动轮常态功耗约 30W–50W(电流约 2A–3.5A);遇长毛地毯加压或驱动轮卡死时,峰值电流迅速飙升至 10A–15A(持续数秒)。主供电连接器必须保证在 15A 瞬态下温升不超过 30K,端子正压力不衰减。
基站快充与防发热控制 (Fast Charge Input)
基站快充输入:新一代全能基站支持 1C–2C 快速补电,回充充电电流通常为 2A–4A。若充电触点接触电阻高于 50mΩ,触点处就会产生数瓦的发热量,导致塑胶基座软化乃至引燃隐患。康生采用高导电 C5191 磷铜端子,接触电阻稳定控制在 20mΩ 以下。
扫地机连接器选型工程常见问题
整理自国内头部扫地机器人代工厂与品牌方研发团队的高频技术咨询。
扫地机 4S 锂电充满 16.8V,图纸标注 DC12V 能用吗?
图纸上的 12V 通常是常规测试电压基准,并非绝缘耐压上限。康生 11PIN 与刀片系列绝缘耐压均在 AC 500V 以上,端子间爬电距离远大于 16.8V 的安全要求,已在多款主流扫地机项目中量产出货。
KS-HC-11M 公座与 KS-HC-11F 母座如何选型?
通常母座(KS-HC-11F)安装在扫地机主机主板端(内凹插槽防止异物短路),公座(KS-HC-11M)固定在锂电池包侧。提供 180° 立式与 90° 卧式焊接版本,可根据电池仓抽屉式安装方向选择。
回充底座触点如何防止打火氧化发黑?
关键在于两点:一是机械落座先完成闭合再启动充电握手(BMS软启动控制);二是选用 3u" 以上硬金镀层与足够正压力(≥1.0N),有效刺破微观氧化膜。
电池包空间非常狭窄,有比 11PIN 更紧凑的方案吗?
如果无需过多通信脚,可选用 KS-BL-352 4位刀片母座搭配 KS-2.5-M-VSMTPOST 公座(2.5mm 间距),仅占 12mm 长度,满足正负极主供电 + NTC + 信号通信。
是否支持开模或塑胶高度定制?
康生自建五金冲压与注塑模具车间。在现有端子结构基础上微调塑胶壳体高度、定位柱位置或出脚方向,打样周期一般为 3–5 个工作日;若需全新独立模具开发,20–25 天内出首批样件。
康生制造优势与工程支持
01 / 自有模具生产
自开模具:11PIN 大电流公母座与刀片座自有模具生产,交期可控、成本最优。
02 / 开放全套原图
图纸即下:全型号提供 2D PDF 尺寸公差图纸与 3D STEP / DWG 格式模型。
03 / 免费打样支持
免费打样:支持扫地机器人整机研发快速打样,3–5 天寄出工程样件。
发来扫地机接口图纸, 工程团队 24 小时内回复。
告知您的电池组电压、持续/峰值电流、BMS 针数以及电池仓可用空间,附上 PCB 焊盘图或机械结构剖面,我们将为您提供精准的选型建议与免费样品。