扫地机器人与清洁设备电池连接器选型:大电流温升、公母刀片座配合与抗震触点公差核对
扫地机器人与商用地面清洁设备(洗地机、扫地机基站、商用巡检清洁车)正从传统的低倍率轻度清扫,全面迈向高压强吸力、全自动加水洗布与高频越障脱困时代。其内部电池管理系统(BMS)与主驱动板之间的连接器,面临着高瞬时电流峰值、多路敏感通信信号隔离、高频振动冲击以及狭小机身封装空间的多重严酷挑战。
在 4 串锂电池架构(标称 14.4 V,满电 16.8 V)的扫地机整机设计中,连接器选型的工程核心是:主供电回路必须耐受最高 25 A 瞬时堵转与爬坡电流,且端子温升严格控制在 30 K 以内;同时,动力大电流必须与微弱的 BMS 通信总线(I2C/SMBus/NTC)进行物理级引脚隔离,杜绝电机反电动势脉冲串扰与微振动微动磨损导致的误报断电。
针对这一典型工况,康生工程团队结合一线量产扫地机厂商的实际应用经验,从系统架构设计、微观接触物理、插拔公差链核对与现场失效排查四个维度,系统阐述清洁设备电池连接器的选型要点。
1. 系统架构与供电拓扑:动力回路与弱电信号必须物理隔离
扫地机器人的动力总成包含双边驱动无刷电机、高转速无刷吸尘风机(转速常达 100,000 RPM 以上)、滚刷与边刷电机、水泵以及激光雷达(LiDAR)。其工况特点是稳态工作电流在 4 A 至 8 A 之间,但在遇到厚地毯清扫、卡线越障脱困、滚刷突发缠绕堵转或开启超强吸力模式时,瞬间冲击电流会骤增至 18 A 至 25 A,脉冲持续时间在 200 ms 到 3 秒不等。
而在同一组电池包内,除了大功率正负极供电回路外,BMS 电池管理系统还必须实时向上位机主板传输电芯电压采样、充放电状态、电量计芯片数据(I2C 或 SMBus)以及电芯内部 NTC 热敏电阻模拟温度信号。
若采用传统的单排普通端子排针排母排布,一旦主电机瞬间大电流切换(PWM 高频斩波),将在相邻端子上感应出严重的电磁干扰(EMI)与高频尖峰电压。更严重的是,强电回路产生的温升会直接热传导至相邻的 NTC 引脚,造成主控芯片误判电池仓过热而触发保护停机。
因此,扫地机主电池接口必须遵循以下两大系统级隔离准则:
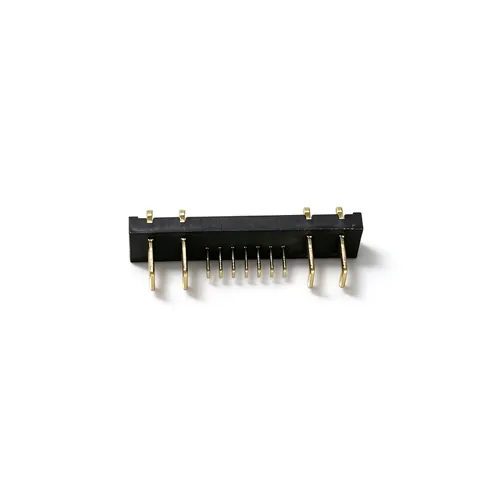
- 引脚物理间距隔离:强电动力引脚与弱电信号引脚必须采用非等距混合排布。强电引脚中心间距建议 $\ge 5.0\text{ mm}$,保证足够的电气间隙与爬电距离;弱电信号引脚可采用 $2.0\text{ mm}$ 紧凑间距。典型代表如康生自开模具 KS-HC-11M / KS-HC-11F 11PIN 混合连接器,其两侧布置 4 根大电流端子,中间集中排列 7 根弱电信号端子,内部设置塑胶隔离挡墙。
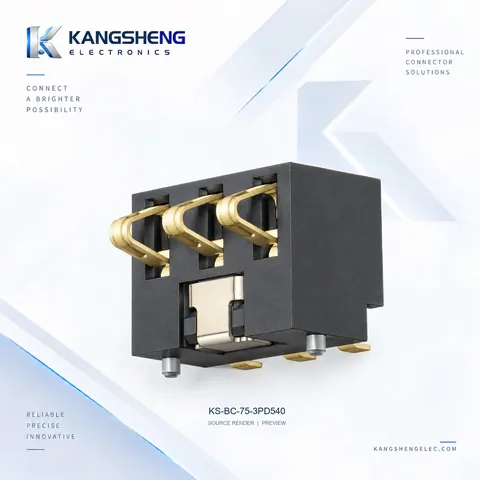
- 空间与接口分流:机内动力电池包接口(高插拔保持力、防误插防呆)与外置回充底座接触触点(低插入力、浮动容差自对准)必须严格区分。电池包接口优先选用带机械锁扣或导向滑轨的公母刀片座;而外置充电电极则选用带大压缩行程的抗剪切弹片连接器(如 KS-BC-75-3PD540)。
2. 三种主流连接器路线对比表
在扫地机器人与清洁设备中,主要存在三种不同的电池连接实现路线。下表列出了三者的关键工程指标对比:
| 评估维度 | 混合式大电流公母座 (如 KS-HC-11PIN) | 模块化刀片公母座 (如 KS-BL-352) | 表面贴装弹片触点 (如 KS-BC-82 / BC-75) | |---|---|---|---| | 额定连续电流 | 强电针 25 A(瞬时 30 A)/ 弱电 2 A | 单位刀片 7 A(多针并联可达 14-20 A) | 单针 2.0 A(多针并联可达 6-8 A) | | 插合形式 | 11 针公母精准对插(带防呆导向槽) | 直插/卧式公刀片插接 | 单向或双向弹性挤压接触 | | 接触电阻 | 动力针 $\le 10\text{ m}\Omega$;信号针 $\le 30\text{ m}\Omega$ | 单刀片 $\le 20\text{ m}\Omega$ | 自由状态工作阻抗 $\le 30\text{ m}\Omega$ | | 机械抗剪切能力 | 极强(厚壁 PA9T 壳体 + 侧边加固锁止) | 强(PCB 双定位柱吸收剪切外力) | 中等(需依靠整机结构壳体限位) | | 装配高度 / 空间 | 38.7 × 7.67 mm,立式/卧式安装 | 2.50 mm 间距紧凑布局 | 壳体超薄(3.0 mm 至 5.4 mm) | | 典型应用场景 | 旗舰扫地机主电池包可拆卸集中接口 | 紧凑型扫地机/洗地机内置电池引线板端插座 | 扫地机外部回充底座接触极片、侧向落座对准 |
3. 微观接触物理:温升极限、收缩电阻与应力松弛
扫地机器人的电池仓通常位于机身底部封闭空间内,周边紧邻驱动轮电机与尘盒,散热条件极差。连接器端子过热不仅会加速塑胶基座热老化,还会直接烘烤相邻的锂电芯,带来安全隐患。
3.1 焦耳热与温升计算公式
连接器工作时的发热源自接触电阻与导体固有电阻上的焦耳热损耗: $P = I^2 \cdot R_{contact}$
其中接触电阻 $R_{contact}$ 在微观上由收缩电阻(Constriction Resistance, $R_c$)与膜层电阻(Film Resistance, $R_f$)共同构成。根据霍尔姆(Holm)电接触理论: $R_c = \frac{\rho}{2 \cdot n \cdot a}$
式中 $\rho$ 为端子材料电阻率,$n$ 为导电斑点数量,$a$ 为微观接触斑点半径。若接触正压力不足,导电斑点数量急剧减少,接触电阻成倍上升,焦耳热迅速累积。
工程温升控制准则:在额定连续工作电流(例如 8 A)持续加载 2 小时后,连接器端子温升 $\Delta T$ 必须严格控制在 $30\text{ K}$ 以内(环境温度 $25^\circ\text{C}$ 时表面温度不超过 $55^\circ\text{C}$)。在 $25\text{ A}$ 瞬时峰值脉冲下(持续 3 秒),端子温升突变量必须 $\le 15\text{ K}$。
3.2 接触材料与弹性疲劳衰减
为了满足严苛的温升与抗衰减要求:
- 基材选用高导高弹合金:强电插套必须采用高导电率高弹性磷青铜(如 C5191 或 C5210,导电率 $\ge 13\%\text{ IACS}$)或铍铜材料。普通黄铜材料在经过 $80^\circ\text{C}$ 电池仓持续烘烤 1000 小时后,会出现严重的应力松弛(Stress Relaxation),弹性变形回复率下降 30% 以上,导致夹持力下降、温升失控。
- 镀层体系防微动磨损:接触区域必须采用镍底镀金工艺(底层镀镍 $1.27\ \mu\text{m}$,表层镀真金 $\ge 3\ \mu\text{''}$)。若使用普通亮锡镀层,扫地机电机高频振动会导致微米级相对滑移,产生微动磨损(Fretting Corrosion),氧化锡碎屑堆积会导致接触电阻由数十毫欧跳变至数欧姆,引发电机失速断电故障。
- 塑胶耐温材料:基座本体必须选用耐高温工程塑料(如 PA9T 或 LCP,阻燃等级符合 UL94 V-0),热变形温度高达 $260^\circ\text{C}$ 以上,确保在 SMT 回流焊高温及电池异常发热工况下绝不出现插孔位移或端子脱嵌。
4. 公母刀片座配合深度与公差链核对
在扫地机器人电池包抽拉更换或整机生产流水线装配时,公母连接器的机械对齐公差决定了接触可靠性与端子寿命。
以康生 KS-2.5-M-VSMTPOST 立式公刀片座 与 KS-BL-352 卧式母座 配合为例,工程师在 PCB Layout 与结构堆叠设计时必须核对以下关键尺寸链:
- 有效插合搭接深度(Effective Mating Wipe):
公刀片插入母座双触点弹片后,名义搭接深度通常设计为 $4.0\text{ mm}$ 至 $4.8\text{ mm}$。在扣除模具公差、电池仓限位卡扣游隙以及整机跌落位移后,最小极限搭接深度必须保持在 $\ge 2.2\text{ mm}$。低于此阈值,端子将处于边缘临界接触状态,遇到地毯越障颠簸极易发生毫秒级微断电。
- 防呆与导向斜面(Lead-in Chamfer):
公座端子刀片前端必须具备双向 R 角或 C 角倒斜面(推荐倒角角度 $15^\circ$ 至 $30^\circ$),同时公母塑胶外壳开口处应设计至少 $0.8\text{ mm}$ 的导向喇叭口。当电池包以 $\pm 1.0\text{ mm}$ 水平偏移或 $\pm 3^\circ$ 角度倾斜强行推入时,能够依靠塑胶外壳预对准,避免坚硬的金属刀片撞击母座薄壁弹片导致压溃或卷舌变形。
- SMT 定位柱(Locating Post)的抗剪切保护:
扫地机电池包重量通常在 300g 到 600g。当整机从 20mm 台阶跌落或用户强力插拔电池时,产生的侧向横向剪切力高达数十牛顿。若连接器仅依靠 SMT 焊脚承受外力,PCB 铜箔焊盘将被直接撕裂剥离。康生立式公座与母座均配备一体成型的机械定位定位柱(Diameter $1.20 \pm 0.05\text{ mm}$),在组装时紧密配合主板定位定位孔,将 85% 以上的插拔力与跌落冲击力直接传导至 PCB 板材基体,彻底消除焊点疲劳断裂风险。
5. 常见失效模式与工程避坑清单
在扫地机与地面清洁设备实际量产售后中,电池连接器最常见的五大失效模式及预防对策如下:
- 失效模式 1:插拔瞬间电弧打火发黑
- 根本原因:主板动力电容在插拔瞬间存在极高的冷启动涌浪电流(Inrush Current),或者在未断开负载的情况下带电热插拔产生拉弧烧蚀。
- 预防对策:采用具备“先通后断(Make-First-Break-Last)”时序的混合连接器(如 11PIN 混合座),让接地引脚与充放电检测控制引脚形成长度差;同时在主板动力输入回路中串联预充 NTC 或软启动电路。
- 失效模式 2:弹片断裂与弹性疲劳
- 根本原因:整机结构设计预留压缩量过大,超过了连接器弹片的最大机械行程极限(硬撞底),导致端子发生永久塑性形变。
- 预防对策:严格按照规格书建议设置名义工作行程。通常将压缩量设定在全行程的 40% 至 60% 黄金区间(例如总行程 2.0 mm 时,设定工作压缩量为 1.0 至 1.2 mm),并在电池仓结构件上设置刚性物理限位止挡(Hard Stop)。
- 失效模式 3:回充底座接触不良与偶发断充
- 根本原因:外部回充极片暴露在外,受到清洁污水、洗涤剂挥发物以及空气中酸性物质侵蚀氧化,且正压式触点无法在对接瞬间产生自洁摩擦。
- 预防对策:外置触点优先选用具备切向位移擦拭能力的侧压弹片连接器(如 KS-BC-75-3PD540),其在落座时具备 $0.35\text{ mm}$ 的擦拭自洁行程;或选用厚金电镀 Pogo Pin 方案并配合磁吸预对准。
- 失效模式 4:回流焊后端子共面度超差与虚焊
- 根本原因:塑胶壳体吸潮后在过回流焊锡炉时发生弯曲翘曲,导致长排端子共面度超过 $0.10\text{ mm}$。
- 预防对策:优先选用真空卷带包(Tape & Reel)出厂包装的高温 PA9T / LCP 材质,并严格遵守包装拆封后的车间温湿度管控(MSL 等级规范)。
6. 康生推荐扫地机电池连接器型号与工程图纸资产
以下为康生已通过主流一线扫地机品牌量产验证的核心型号推荐列表:
- 规格:4 路大电流端子(额定 25 A,瞬时 30 A)+ 7 路弱电信号端子(额定 2 A);PA9T 耐热树脂,阻燃 UL94 V-0。
- 应用:旗舰型扫地机器人主电池接口、商用洗地机动力总成。
- 图纸与 CAD:可直接联系获取 2D 尺寸图与 3D STEP 模型。
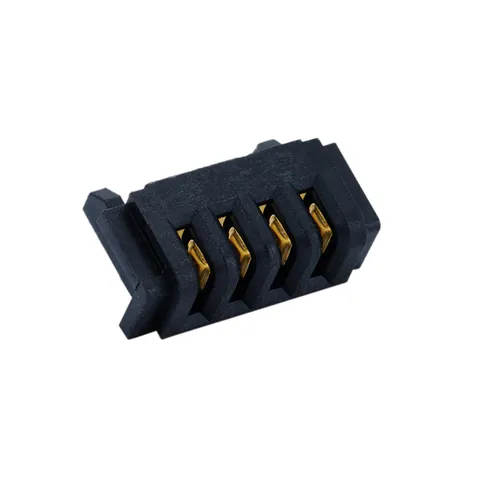
- 规格:4 位 · 2.50 mm 间距 · 90° 卧式插接;单针持续 7 A,瞬时 10 A;耐压 500 V。
- 应用:4S 紧凑型锂电池包引出端接口,与公插片牢固配对。
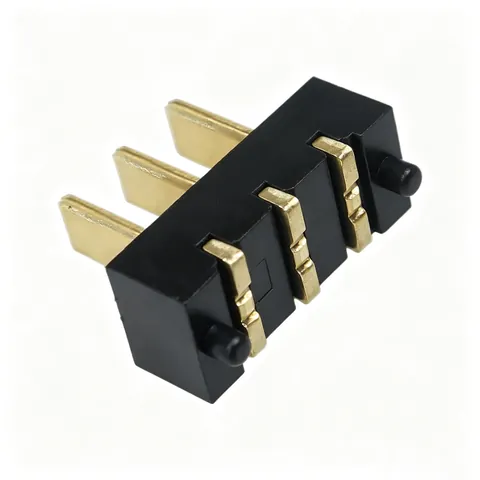
- 规格:2.50 mm 间距立式 SMT · 0.60 mm 厚高导铜刀片;配一体化机械定位柱。
- 应用:扫地机电池仓板端直立公座,抗剪切撕裂。
- 规格:3 针 · 2.50 mm 间距 · 5.4 mm 壳体高度;名义工作压缩量 1.35 mm。
- 应用:扫地机侧向落座回充触点、防跌落导向对位电极。
- 规格:4 针 · 2.50 mm 间距 · 3.00 mm 超薄壳体;自由伸出量 1.75 mm。
- 应用:紧凑型机内副板电池触点与模块化传感器电源接口。
更多详细产品参数与规格书下载,请参阅康生扫地机器人行业连接器选型专区。
7. 扫地机器人电池连接器工程选型 FAQ
Q1: 扫地机器人 4S 锂电池系统为什么通常要求连接器耐受 25A 瞬时电流?
A: 扫地机标称工作电压为 14.4 V(满电 16.8 V,低电截止 12.0 V)。虽然在光滑地面匀速清扫时平均电流仅为 3 A 至 6 A,但在驱动轮爬坡翻越 20 mm 门槛、吸尘风机开启超强增压模式(常达 5000 Pa 至 8000 Pa 吸力)或滚刷瞬间卷入窗帘线绳导致电机堵转时,瞬间脉冲电流将在毫秒级内攀升至 18 A 至 25 A。如果连接器额定裕量不足,大电流脉冲产生的瞬时高温会导致触点微区熔焊或镀层失效。
Q2: 刀片式连接器公座与母座配对时,如何确定插入力与保持力是否合适?
A: 单端子插入力通常控制在 $1.5\text{ N}$ 至 $3.5\text{ N}$ 之间,母座弹片正压力应保持在 $\ge 1.0\text{ N}$。以 4PIN 刀片座为例,总插入力建议在 $8\text{ N}$ 至 $14\text{ N}$,拔出力保持在 $\ge 6\text{ N}$。插入力过大会增加整机组装流水线人工疲劳并导致插片歪斜,插入力过小则无法提供足够的法向接触正压力以维持低且稳定的接触电阻。
Q3: 扫地机器人内部电池连接器应该选镀金还是镀锡?
A: 强烈建议选动力端子部分镀厚金或全金工艺(底层镀镍 $\ge 1.27\ \mu\text{m}$,表层金厚 $\ge 3\ \mu\text{''}$)。扫地机工作时伴随驱动电机的高频振动与颠簸,普通锡镀层非常容易发生微动磨损(Fretting Corrosion)而形成绝缘的氧化锡碎屑层,导致接触电阻在 1000 次震动后上升数倍甚至十几倍。金镀层具有优异的化学惰性与极低的接触电阻,能在严苛振动下保持长期可靠。
Q4: 连接器 SMT 焊接后,如何防止用户更换电池时将焊盘拔脱?
A: 首先必须选用带有一体化定位柱(Locating Post / SMT Post)的连接器结构(如 KS-2.5-M-VSMTPOST),由定位柱穿入 PCB 基板通孔直接吸收横向剪切力;其次在 PCB Layout 时,连接器两端的固定金属加固焊片(Fitting Nail / Solder Tab)必须连接大面积铺铜并打过孔加固;最后整机塑胶壳体应设计限位导槽,严格限制电池的倾斜拔出角度。
Q5: 扫地机器人回充底座电极经常发生接触不良,如何通过选型彻底解决?
A: 回充底座电极失效主要源于表面污染与对中公差偏差。根本解决对策是:1. 将传统单纯向下压合的正压触点更换为带有侧向滑移擦拭动作的侧压弹片触点(如 KS-BC-75 系列),利用每次落座对接时的擦拭行程自动刮除氧化层;2. 增加整机回充导向轮与红外/激光传感器对位精度,将对接侧向公差限制在 $\pm 1.5\text{ mm}$ 以内;3. 触点表面镀厚金($\ge 5\ \mu\text{''}$)以抵抗地面水汽与洗涤剂腐蚀。